


Como ajustar suavemente a velocidade de rotação de um estágio de rotação motorizado?
Como fornecedor de estágios de rotação motorizados, entendo o papel crucial que o ajuste suave da velocidade desempenha em diversas aplicações, desde a fabricação de precisão até a pesquisa científica. Uma velocidade de rotação bem controlada e suavemente ajustável pode melhorar significativamente o desempenho e a precisão do seu equipamento. Neste blog, compartilharei algumas maneiras eficazes de obter um ajuste suave da velocidade de um estágio de rotação motorizado.
Compreendendo os princípios básicos dos estágios de rotação motorizada
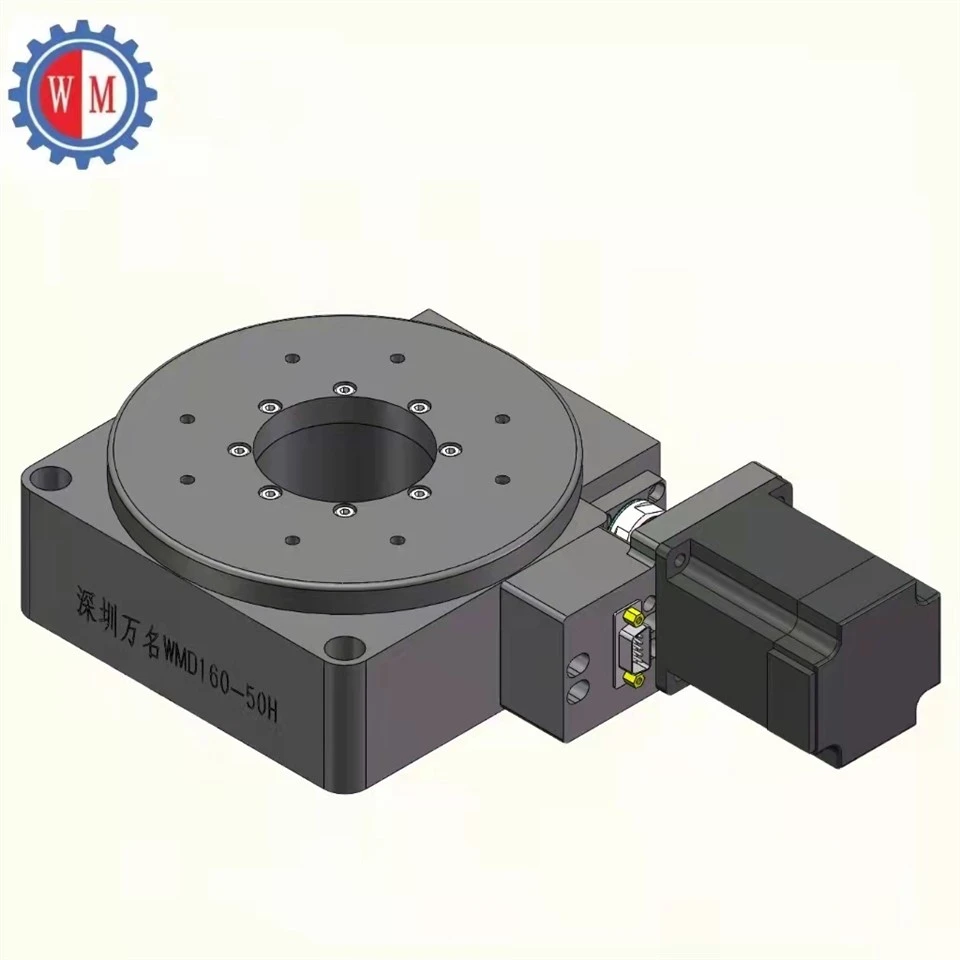
Antes de se aprofundar nos métodos de ajuste de velocidade, é essencial ter uma compreensão fundamental dos estágios de rotação motorizados. Um estágio de rotação motorizado é um dispositivo que pode girar um objeto em torno de um eixo fixo. Normalmente consiste em um motor, um mecanismo de transmissão, um sistema de controle e uma plataforma onde o objeto a ser girado é colocado.
Existem diferentes tipos de estágios de rotação motorizados disponíveis no mercado. Por exemplo, oEstágio rotativo motorizado com dispositivo de engrenagem helicoidaloferece alto torque e posicionamento preciso devido às propriedades exclusivas da engrenagem helicoidal. OEstágio de posicionamento rotativo em miniaturafoi projetado para aplicações onde o espaço é limitado, mas ainda é necessária uma rotação de alta precisão. E oEstágio giratório motorizado ópticoé especificamente adaptado para aplicações ópticas, proporcionando rotação suave e precisa para componentes ópticos.
Selecionando o motor certo
A escolha do motor é o primeiro e mais crítico passo para conseguir um ajuste suave da velocidade. Diferentes motores possuem características diferentes que afetam o desempenho do controle de velocidade.
Motores de passo
Os motores de passo são uma escolha popular para estágios de rotação motorizados. Eles se movem em passos discretos e sua velocidade pode ser controlada ajustando a frequência dos pulsos de entrada. Uma vantagem dos motores de passo é a sua capacidade de manter uma posição com precisão sem um sistema de feedback. No entanto, quando se trata de ajuste suave de velocidade, os motores de passo podem ter algumas limitações. Em baixas velocidades, podem produzir vibrações e ruídos audíveis devido ao movimento passo a passo. Para superar isso, a tecnologia de micropasso pode ser usada. O micropasso divide cada passo completo em subpassos menores, resultando em movimento mais suave e vibração reduzida.

Servomotores
Servomotores são outra opção. Eles utilizam um mecanismo de feedback, geralmente um codificador, para monitorar continuamente a posição e a velocidade do eixo do motor. Isto permite um controle de velocidade muito preciso e uma operação suave em uma ampla faixa de velocidades. Os servomotores podem se ajustar rapidamente às mudanças na carga e manter uma velocidade constante. No entanto, eles são geralmente mais caros que os motores de passo e requerem um sistema de controle mais complexo.
Controlando a fonte de alimentação
A fonte de alimentação do motor tem impacto direto na sua velocidade de rotação. Ao controlar a tensão ou corrente fornecida ao motor, você pode ajustar sua velocidade.
Controle de tensão
Para motores CC, ajustar a tensão é uma maneira simples de alterar a velocidade. Uma tensão mais alta geralmente resultará em uma velocidade de rotação mais alta, enquanto uma tensão mais baixa desacelerará o motor. Porém, é importante observar que a relação entre tensão e velocidade nem sempre é linear, principalmente quando o motor está sob carga. Além disso, condições de sobretensão ou subtensão podem danificar o motor.
Controle atual
Controlar a corrente que flui através do motor também pode afetar sua velocidade. Ao limitar a corrente, você pode reduzir a saída de torque do motor, o que por sua vez pode desacelerar a rotação. O controle de corrente é frequentemente usado em combinação com o controle de tensão para obter um ajuste de velocidade mais preciso.
Implementando um algoritmo de controle suave
Um algoritmo de controle bem projetado é essencial para um ajuste suave da velocidade. O algoritmo de controle recebe informações do usuário ou de um sensor e calcula a saída apropriada para o motor atingir a velocidade desejada.
Controle Proporcional - Integral - Derivativo (PID)
O controle PID é um algoritmo amplamente utilizado no controle de velocidade do motor. Consiste em três componentes: proporcional, integral e derivada. O termo proporcional responde ao erro atual entre a velocidade desejada e a velocidade real. O termo integral acumula o erro ao longo do tempo e ajuda a eliminar qualquer erro em estado estacionário. O termo derivativo prevê o erro futuro com base na taxa de variação do erro e fornece uma ação corretiva para evitar excessos. Ao ajustar os parâmetros PID (Kp, Ki e Kd), você pode otimizar o desempenho do controle de velocidade e obter aceleração e desaceleração suaves.
Controle de lógica difusa
O controle lógico fuzzy é um algoritmo de controle mais avançado que pode lidar com sistemas complexos e incertos. Ele usa um conjunto de regras linguísticas para aproximar o raciocínio humano. No contexto do controle de velocidade do motor, a lógica difusa pode se adaptar às condições variáveis e fornecer ajuste suave da velocidade sem a necessidade de modelos matemáticos precisos.
Considerações Mecânicas
Além dos aspectos elétricos e de controle, os fatores mecânicos também desempenham um papel importante no ajuste suave da velocidade.
Transmissão por Correia e Engrenagem
Se o seu estágio de rotação motorizado usa um sistema de transmissão por correia ou engrenagem, o tensionamento e o alinhamento adequados são cruciais. Uma correia solta ou engrenagens desalinhadas podem causar vibrações e solavancos durante a rotação, o que afetará a suavidade do ajuste de velocidade. A manutenção regular, como verificar e ajustar a tensão da correia e o alinhamento das engrenagens, é necessária para garantir um desempenho ideal.
Balanceamento de carga
A distribuição da carga no estágio de rotação também pode impactar no ajuste da velocidade. Uma carga distribuída de forma desigual pode fazer com que o motor trabalhe mais de um lado, causando flutuações na velocidade. Certifique-se de que o objeto a ser girado esteja devidamente centralizado e equilibrado na plataforma.
Feedback e monitoramento
Feedback e monitoramento contínuos são essenciais para alcançar e manter um ajuste de velocidade suave. Sensores, como codificadores ou tacômetros, podem ser usados para medir a velocidade real do motor. Essas informações de feedback podem ser enviadas de volta ao sistema de controle, que pode então fazer ajustes em tempo real para manter a velocidade estável.
Além disso, monitorar o desempenho do estágio de rotação motorizado ao longo do tempo pode ajudar a identificar precocemente quaisquer problemas potenciais. Por exemplo, um aumento na vibração ou no ruído pode indicar um problema no motor, no sistema de transmissão ou no algoritmo de controle. Verificar e analisar regularmente os dados de desempenho pode ajudar a prevenir avarias e garantir o bom funcionamento do equipamento.
Conclusão
O ajuste suave da velocidade de rotação de um estágio de rotação motorizado requer uma abordagem abrangente que leve em consideração a seleção do motor certo, o controle da fonte de alimentação, a implementação de um algoritmo de controle adequado, a consideração de fatores mecânicos e feedback e monitoramento contínuos. Seguindo essas diretrizes, você pode garantir que seu estágio de rotação motorizado opere de forma eficiente e forneça uma rotação precisa e suave.
Se você estiver interessado em nossos estágios de rotação motorizados ou precisar de mais informações sobre técnicas de ajuste de velocidade, convidamos você a entrar em contato conosco para uma discussão mais aprofundada e possível cooperação comercial. Temos o compromisso de fornecer produtos de alta qualidade e suporte técnico profissional para atender às suas necessidades específicas.
Referências
- Dorf, RC e Bishop, RH (2016). Sistemas de controle modernos. Pearson.
- Krause, PC, Wasynczuk, O., Sudhoff, SD e Pekarek, SD (2013). Análise de Máquinas Elétricas e Sistemas de Acionamento. Wiley.
- Guia do usuário do Fuzzy Logic Toolbox. Trabalhos de matemática.


